
Просмотры:0 Автор:Pедактор сайта Время публикации: 2026-11-20 Происхождение:Работает


Переход от ручного подъема к автоматизированному выходит далеко за рамки простой замены оборудования. Для этого требуется полностью синхронизированная экосистема программного обеспечения, передовые датчики и точное механическое управление. Промышленные предприятия больше не могут полагаться на изолированные обновления, чтобы оставаться конкурентоспособными. Отключенные блоки автоматизации часто становятся причиной серьезных узких мест в работе. Например, кран, работающий автономно, но не имеющий связи с программным обеспечением инвентаризации, приводит к задержкам раскачивания груза и серьезной угрозе безопасности. Эти «слепые зоны» снижают производительность и подвергают персонал риску.
Для настоящей автоматизации объекта требуется полностью интегрированная беспилотная система мостового крана, в которой системы управления складом (WMS), программируемые логические контроллеры (ПЛК) и резервные массивы безопасности работают в непрерывном цикле с малой задержкой. Из этого руководства вы узнаете, как правильная синхронизация меняет операции по подъему грузов. Мы рассмотрим критически важную архитектуру, программные подтверждения и уровни строгого соответствия, необходимые для успеха. Вы также узнаете, как управлять сложными тандемными подъемниками и безопасно оценивать сетевую инфраструктуру.
l Интеграция является отличительной чертой: эффективная система мостовых кранов без обслуживающего персонала опирается на обмен данными в режиме реального времени между программным обеспечением объекта (WMS/MES) и ПЛК на уровне крана, что позволяет определять приоритетность задач и планирование пути.
l Синхронизация предотвращает возникновение узких мест: для управления несколькими кранами в одном отсеке необходимы расширенные протоколы беспроводного управления, что обеспечивает безопасную тандемную работу и динамическое предотвращение столкновений.
l Резервирование обеспечивает соответствие: для промышленной автоматизации требуются многоуровневые системы безопасности, сочетающие LiDAR, систему позиционирования серой шины и механические ограничения, чтобы соответствовать строгим стандартам безопасности труда.
l Риски заброшенных объектов зависят от сети: модернизация существующей инфраструктуры требует строгой оценки выравнивания путей и надежности беспроводной сети (например, промышленных 5G/Wi-Fi), чтобы предотвратить отключения, вызванные задержками.
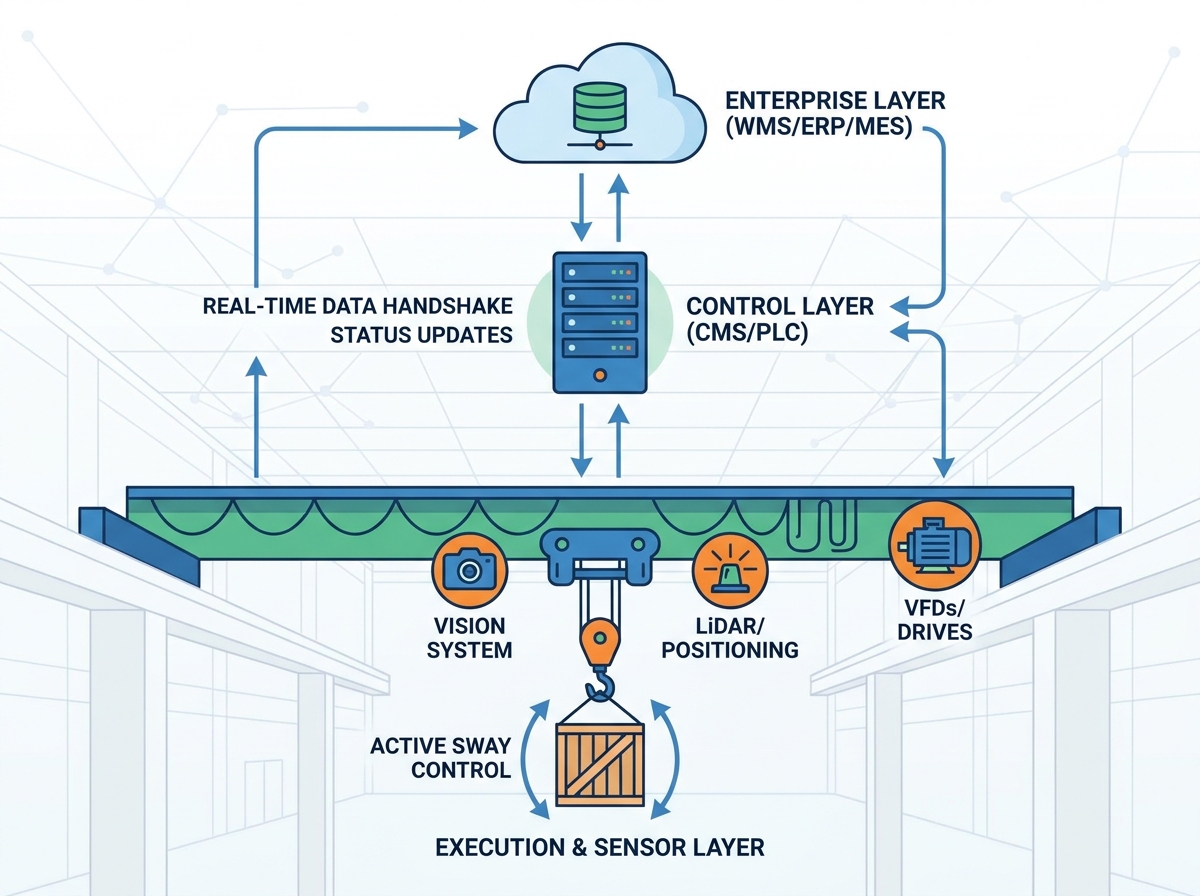
Автоматизация тяжелого крана требует структурированного, многоуровневого технологического подхода. Вы не можете просто установить датчики и ожидать бесперебойной работы. Мы должны разбить автоматизацию на три отдельных операционных уровня. Каждый уровень обрабатывает определенные типы данных и выполняет уникальные обязанности.
1. Уровень предприятия. Он служит мозгом вашего предприятия. Здесь работают ваша система управления складом (WMS), планирование ресурсов предприятия (ERP) и система управления производством (MES). Они точно диктуют, что необходимо переместить и когда это должно произойти.
2. Уровень управления: этот уровень обрабатывает инструкции высокого уровня. Здесь расположены центральная система управления краном (CMS) и бортовые ПЛК. Они преобразуют команды программного обеспечения в действенную логику планирования пути.
3. Уровень исполнения и датчиков. Этот уровень выполняет физическую работу. Частотно-регулируемые приводы (ЧРП), энкодеры положения, камеры машинного зрения и тензодатчики действуют вместе. Они выполняют точные движения, передавая телеметрию обратно на уровень управления.
Когда вы оцениваете поставщиков, всегда оценивайте их возможности открытой архитектуры. Собственные архитектуры с замкнутым циклом часто создают жесткую привязку к поставщику. Они ограничивают вашу возможность позже интегрировать датчики сторонних производителей. Открытые структуры позволяют более плавно расширять возможности. Они позволяют подключать новые AGV или обновлять программное обеспечение инвентаризации без замены всего интерфейса крана.
Разрыв между программным обеспечением объекта и механическим оборудованием требует идеального обмена данными. WMS идентифицирует конкретный SKU для поиска. Он отправляет этот запрос на уровень управления. Затем встроенный ПЛК вычисляет точные пространственные координаты X, Y и Z, необходимые для достижения цели. Он прокладывает наиболее эффективный маршрут, избегая при этом известные статические препятствия.
Автоматизированные краны должны вести картографирование запасов в реальном времени. В тот момент, когда подъемник опускает груз, ПЛК отправляет сигнал WMS. Он обновляет базу данных инвентаризации за миллисекунды. Этот непрерывный цикл обратной связи обеспечивает идеальную точность инвентаризации. Это полностью устраняет необходимость ручного сканирования штрих-кода в производственном цеху.
Таблица 1. Оценочные параметры интеграции программного обеспечения
Оценочный параметр | Характеристики к результатам | Идеальный стандарт производительности |
Пределы задержки | Предотвращает перерегулирование позиционирования и неустойчивые остановки. | Время отклика менее миллисекунды. |
Метод интеграции | Определяет сложность программных рукопожатий. | Прямая интеграция API. |
Использование промежуточного программного обеспечения | Добавляет ненужные слои перевода. | Избегайте, если это возможно; предпочитают встроенную поддержку ERP. |
Ищите возможности прямой интеграции API. Системы, использующие промежуточное программное обеспечение для трансляции, часто сталкиваются с задержкой пакетов данных. Промежуточное программное обеспечение добавляет ненужную сложность программного обеспечения. Прямые ссылки API на стандартные ERP-системы, такие как SAP или Oracle, обеспечивают высоконадежную связь с малой задержкой.
Управление несколькими автоматическими кранами на одной взлетно-посадочной полосе представляет собой весьма сложную задачу. Вы должны установить протоколы динамического зонирования. Эти протоколы предотвращают катастрофические столкновения и при этом максимально эффективно используют взлетно-посадочную полосу. Системы управления активно контролируют близость соседних кранов. Они динамически регулируют скорость для поддержания безопасного буферного расстояния.
Синхронизация тандемного подъема требует еще большей точности. Иногда один негабаритный груз приходится поднимать двум подъемникам или двум отдельным мостовым кранам. Представьте себе движущиеся массивные стальные катушки или хрупкие лопасти ветряной турбины. Система должна синхронизировать скорость и крутящий момент с точностью до долей секунды. Любое отклонение вызывает заедание нагрузки или структурное напряжение.
Диаграмма: Сводная информация о протоколе беспроводного управления
Тип протокола | Уровень надежности | Пригодность тандемного подъемника |
Стандартный Wi-Fi | Низкий (Склонен к помехам) | Не рекомендуется |
Промышленный 5G | Очень высокая (малая задержка) | Настоятельно рекомендуется |
PROFINET (беспроводной) | Исключительно (безопасность в реальном времени) | Обязательно для отказоустойчивых устройств. |
Выбор протоколов беспроводного управления определяет безопасность эксплуатации. Стандартный заводской Wi-Fi часто теряет пакеты данных среди тяжелых стальных конструкций. В тандемных операциях один отброшенный пакет вызывает немедленную ошибку безопасности. Это приводит к внезапным простоям. Вам следует отдать предпочтение промышленному 5G или PROFINET над беспроводной сетью. Оцените конкретные отказоустойчивые действия поставщика. Спросите, как система реагирует на кратковременные сбои в сети. Выполняет ли он контролируемое замедление или вызывает резкую аварийную остановку?
Интегрированная беспилотная система мостового крана не может полагаться на человеческую интуицию, чтобы поймать качающийся груз. Физика автоматизации требует строгого математического моделирования. При ускорении крана подвешенный груз действует как маятник. Система должна активно противодействовать этому движению, прежде чем оно станет опасным.
В отрасли используются два основных подхода к технологии предотвращения раскачивания:
l Системы с разомкнутым контуром: они основаны на заранее рассчитанных алгоритмах. Они используют базовую физику маятника, основанную на длине кабеля. Они не могут учитывать неожиданные ветровые или смещенные от центра нагрузки.
l Системы с замкнутым контуром (рекомендуется): в них используются камеры машинного зрения, работающие в режиме реального времени. Они объединяют визуальные данные с датчиками динамической нагрузки. Система активно корректирует раскачивание, регулируя скорость моста и тележки в реальном времени.
Всегда выбирайте датчики с обратной связью в средах с нагрузками разного веса. Надежная система предотвращения раскачивания должна гарантировать размещение груза со строгими допусками в миллиметрах. Оценщики должны требовать гарантии допуска +/- 5 мм. Такая высокая точность абсолютно необходима для обеспечения полностью автоматизированной загрузки грузовиков. Это не менее важно для безупречной передачи управления автоматизированным управляемым транспортным средствам (AGV).
Частая ошибка связана с настройкой алгоритмов предотвращения раскачивания с использованием только пустых крючков. Вы должны калибровать датчики по всему спектру нагрузки. Неспособность учитывать факторы окружающей среды, такие как боковой ветер на полуоткрытых объектах, делает системы с разомкнутым контуром совершенно неэффективными.
Удаление человека-оператора, естественно, вызывает скептицизм. Рабочие беспокоятся о том, что над головой движется автономная тяжелая техника. Чтобы построить доверие и обеспечить соблюдение требований, автоматизированные системы должны использовать многоуровневую систему безопасности. Вы не можете полагаться на один датчик для предотвращения несчастных случаев.
Надлежащая архитектура безопасности включает три отдельных уровня:
l Уровень 1: Геозоны и зоны доступа. Это работает на уровне программного обеспечения. CMS отображает ограниченные зоны, по которым кран просто не может передвигаться. Он защищает проходы и зоны, специально отведенные для персонала.
l Уровень 2: Активное сканирование окружающей среды. Кран использует встроенные лазерные 3D-сканеры и LiDAR. Эти датчики постоянно контролируют производственный цех на предмет неожиданных препятствий. Если вилочный погрузчик входит в зону падения, система останавливается.
l Уровень 3: Зашитые механические ограничения. Они служат окончательным средством защиты от сбоев. Зашитые концевые выключатели физически отключают питание в случае сбоя программных систем. Они предотвращают столкновение тележки с конечными упорами взлетно-посадочной полосы.
Вы должны строго придерживаться авторитетных отраслевых стандартов. Соответствие означает соответствие стандартам ISO по общей безопасности кранов. Кроме того, для обеспечения функциональной безопасности электрические элементы управления должны точно соответствовать стандарту IEC 61508. Здесь мы действуем на основе прозрачного предположения. Автоматизация не полностью устраняет риски. Вместо этого он переносит риск, связанный с ошибкой человека-оператора, на надежность системы. Из-за этого изменения резервное оборудование безопасности остается не подлежащим обсуждению.
Запуск автоматизации кранов связан со значительными структурными реалиями. Внедрение нового проекта несложно. Строительство нового объекта позволит вам с первого дня спроектировать идеально прямые взлетно-посадочные полосы и надежные магистральные сети. Модернизация заброшенного объекта требует тщательной подготовки. Прежде чем покупать программное обеспечение, вы должны провести комплексный структурный аудит. Инженеры должны проверить существующее выравнивание рельсов. Они должны измерять прогиб ВПП при максимальных нагрузках.
Опыт показывает несколько распространенных рисков развертывания:
l Мертвые зоны: Сетевая инфраструктура часто не может проникнуть в среду из тяжелой стали. Упавшее соединение приводит к тому, что кран застревает в середине подъема.
l Мусор данных. Плохие данные WMS создают хаос. Если инвентарные записи неверны, кран попытается подобрать товары в пустых слотах. Он также может попытаться поместить груз в уже занятое место, что приведет к столкновению.
l Слепые зоны сенсора. Пыль и промышленная грязь могут повредить головки лазерных сканеров, если они не защищены должным образом.
Используйте строгую логику составления короткого списка при выборе партнеров по интеграции. Отдавайте приоритет поставщикам, предлагающим моделирование цифровых двойников. Цифровой двойник позволяет тестировать подтверждения WMS в виртуальной среде перед физической установкой. Ваш ближайший следующий шаг ясен. Закажите комплексный аудит сети объекта. Одновременно закажите механическую оценку ВПП. Выполните оба шага перед отправкой официального запроса предложений (RFP).
Эксплуатационный успех беспилотного крана полностью зависит от бесшовной интеграции. Корпоративное программное обеспечение объекта, встроенные логические контроллеры и сенсорные данные в реальном времени должны функционировать как единое целое. Изолированные технологические обновления просто не работают в современных промышленных условиях.
Инвестировать значительные средства в физическое оборудование без тщательной оценки архитектуры интеграции программного обеспечения — ошибка. Это неизбежно приведет к появлению дорогостоящего и недостаточно используемого актива. Автоматизация реализует свой потенциал только тогда, когда данные передаются непрерывно.
Прежде чем обращаться к поставщикам интеграции, задокументируйте текущие базовые показатели вашего предприятия. Начните планировать существующие возможности WMS. Проверьте инфраструктуру беспроводной сети вашего предприятия под большой нагрузкой. Четкое понимание вашей отправной точки гарантирует более безопасный и плавный переход к полностью автоматизированному подъему над головой.
Ответ: С помощью встроенных лазерных 3D-сканеров и LiDAR. Эти активные датчики постоянно сканируют окружающую среду внизу. Они динамически изменяют траекторию крана или выполняют контролируемую немедленную остановку, если какой-либо ненанесенный на карту объект или человек входит в назначенную зону безопасности.
О: Да, но это требует обширной модернизации с использованием новых ЧРП, непрерывных энкодеров положения и ПЛК. Строгий механический аудит абсолютно необходим, чтобы гарантировать, что существующая структурная взлетно-посадочная полоса может выдерживать очень точные допуски, необходимые для автоматизации.
О: Вам нужны высоконадежные беспроводные сети с малой задержкой. На предприятиях обычно используется промышленный 5G или выделенный промышленный Wi-Fi, например системы с негерметичными фидерными кабелями. Они обеспечивают бесперебойную связь PROFINET или EtherNet/IP между несколькими кранами во время сложных подъемов.
Ответ: Он основан на сочетании технологии предотвращения раскачивания с замкнутым контуром, серых систем позиционирования автобусов, расположенных на мосту и троллейбусе, и камер машинного зрения. Для позиционирования крана в системе позиционирования Grey Bus компании Wuhan Forward Technology используется бесконтактная электромагнитная связь с серой шиной, антенным блоком, энкодером и декодером для предоставления данных абсолютного положения с опубликованным разрешением 1 мм и интерфейсами ПЛК, сконфигурированными в соответствии с проектом. Вместе эти технологии обеспечивают окончательную проверку цели на уровне миллиметра перед снижением нагрузки.


