
Просмотры:0 Автор:Pедактор сайта Время публикации: 2026-11-10 Происхождение:Работает


Тяжелая промышленность быстро переходит от мостовых кранов, управляемых оператором, к полностью автономным системам погрузочно-разгрузочных работ. Этот важный переход обещает более высокую производительность и беспрецедентную безопасность на рабочем месте. Однако автономная эффективность строго зависит от высокоточных данных о пространственных координатах. Скорость, точность и безопасность достигают абсолютных пределов, когда у вас не работает обратная связь по положению. Мы должны установить абсолютную обратную связь по положению в качестве непреложной аппаратной основы. Это позволяет усовершенствованным алгоритмам программного управления безопасно работать в реальных непредсказуемых средах. Без этого автоматизация кранов становится опасной помехой, а не стратегическим активом. В этой статье вы узнаете, почему беспилотные системы не могут полагаться на устаревшее инкрементное отслеживание. Мы исследуем скрытые бизнес-издержки, связанные с ошибками позиционирования и простоями при повторной калибровке. Вы также узнаете, как устойчивые технологии позволяют усовершенствовать систему предотвращения раскачивания и контроля нагрузки. Наконец, мы предоставляем четкую структуру принятия решений для безопасного внедрения абсолютной обратной связи во всем вашем промышленном парке.
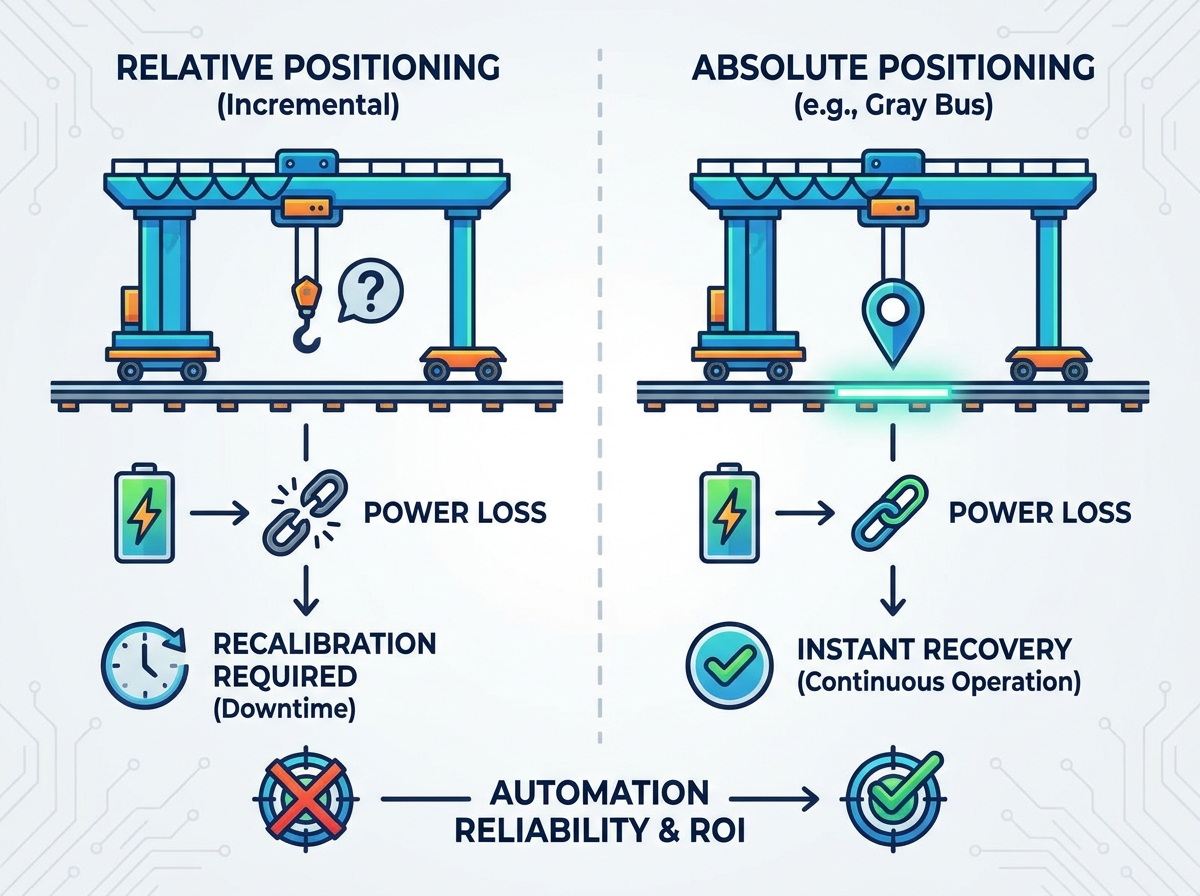
Беспилотные краны не могут полагаться на постепенное отслеживание; потери мощности или пробуксовка колес требуют немедленного восстановления абсолютных координат без необходимости калибровки.
Расширенные функции автоматизации, такие как прогнозирующая защита от раскачивания и компенсация двойного маятника, не работают без высокочастотных и надежных данных о местоположении.
Переменные окружающей среды (пыль, пар, вибрация) делают оптические датчики ненадежными, что делает систему позиционирования серой шины предпочтительным стандартом для суровых промышленных объектов.
Переход на абсолютную обратную связь напрямую влияет на рентабельность инвестиций, устраняя время простоя на повторную калибровку и обеспечивая непрерывную обработку материалов без посторонней помощи.
Ручные операторы постоянно выполняют визуальную корректировку во время операций. Они интуитивно компенсируют снос крана. Беспилотные системы полностью лишены этой человеческой интуиции. Они работают строго на основе данных датчиков, предоставляемых аппаратным обеспечением. Это фундаментальное различие создает огромную операционную проблему. Если данные позиционирования отклоняются, кран вслепую перемещается в неправильное место. Программное обеспечение предполагает, что координаты верны. Он выполняет падение или подъем, что может привести к катастрофическим авариям.
Многие устаревшие объекты по-прежнему полагаются на системы относительного отслеживания. Они в значительной степени полагаются на инкрементальные энкодеры, прикрепленные к ведущим колесам. Инкрементные энкодеры со временем подвергаются сильному механическому износу. Они также испытывают неизбежную пробуксовку колес. Тяжелая полезная нагрузка и жирные рельсы вызывают микрозаносы при ускорении. Кодировщик считает эти заносы законным движением. Эти проблемы создают совокупные ошибки вычислений. За одну смену кран может отклониться от цели на несколько дюймов. В конечном итоге они вызывают опасные перекосы полезной нагрузки во время автоматизированных процедур укладки.
Механический износ. Трение снижает точность энкодера в течение нескольких месяцев непрерывного использования.
Пробуксовка колес: жир, пыль или тяжелые грузы приводят к вращению колес без перемещения моста.
Кумулятивная ошибка: небольшие просчеты приводят к серьезным сбоям в выравнивании в течение нескольких циклов.
Сброс системы влечет за собой скрытые эксплуатационные расходы. Системы относительного слежения забывают свое местоположение во время отключения электроэнергии. Они мгновенно теряют все данные о координатах. Когда электричество возобновится, крану потребуется ручное вмешательство. Операторы должны вручную возвращать тяжелую технику в физическое исходное положение. Только после этого инкрементальные счетчики могут быть сброшены на ноль. Этот процесс перекалибровки полностью останавливает производственные линии. Это разрушает основную цель беспилотных операций. Каждый ручной сброс означает потерю пропускной способности объекта.
Ложные данные координат подвергают непосредственную опасность активам и персоналу. Слепые зоны создают огромный риск для безопасности при выполнении автоматизированных задач. Синхронный подъем требует идеального выравнивания между несколькими подъемниками. Если один подъемник смещается из-за проскальзывания энкодера, полезная нагрузка опасно наклоняется. Навигация по хранилищам высокой плотности требует безупречного пространственного восприятия. Дрейфующий автоматизированный кран может столкнуться с имеющимся инвентарем. Он может уронить массивную стальную катушку на пешеходный переход. Надежные абсолютные координаты полностью устраняют эти специфические «слепые зоны» автоматизации.
Сложные модели управления диктуют современные беспилотные движения. Model Predictive Control (MPC) представляет собой яркий пример этой технологии. Сервоуправление с дискретным временем также управляет сложными ускорениями привода. Однако эти алгоритмы хороши настолько, насколько хороши входные данные. MPC прогнозирует будущие состояния полезной нагрузки на основе текущих данных о местоположении. Если текущая позиция неверна, прогноз немедленно терпит неудачу. Система управления выдает беспорядочные, небезопасные команды двигателю. Высокочастотные и безупречные данные о местоположении корректно подаются в эти алгоритмы. Это гарантирует, что программное обеспечение безопасно выполняет запланированную траекторию.
Смягчение сложной динамики нагрузки требует абсолютной точности. Эффект двойного маятника часто дестабилизирует чрезвычайно тяжелые или длинные грузы. Основной крюк качается в одну сторону, а полезная нагрузка - независимо. Обратная связь по местоположению в реальном времени с точностью до микромиллиметров решает эту сложную физическую проблему. Система динамически регулирует скорость движения для поддержания стабильности нагрузки. Планирование движения на основе плоскостности требует постоянного обновления положения. Он использует эти обновления для активного предотвращения опасного раскачивания до того, как оно усилится. Инкрементные датчики просто не могут обеспечить необходимую для этого постоянную точность.
Интеллектуальные обработчики полезной нагрузки полностью полагаются на точное макропозиционирование. Массивный крановый мост обеспечивает такое макропозиционирование по всему объекту. Точные координаты моста позволяют инструментам микропозиционирования работать правильно. Захваты с визуально-инерционной обратной связью работают в очень специфических, коротких диапазонах действия сенсоров. Они используют встроенные камеры для окончательной корректировки в миллиметрах перед захватом. Они полностью выходят из строя, если основной мост доставляет их не в ту зону. Абсолютная обратная связь гарантирует, что мост опускает интеллектуальный захват точно в активное смотровое окно.
Условия с высокими ставками требуют исключительной стабильности и мгновенных корректировок. Операции по освоению морских лунных бассейнов представляют собой прекрасный пример из реальной жизни. Краны, работающие на судах, сталкиваются с постоянным движением, вызванным волнами. Абсолютное позиционирование мгновенно противодействует этим внешним возмущениям. Он обеспечивает фиксированные ориентиры, несмотря на меняющуюся среду. Это предотвращает задержку управления и защищает полезную нагрузку в условиях огромной нагрузки на окружающую среду. С аналогичными требованиями сталкиваются промышленные литейные предприятия при транспортировке ковшей с расплавленным металлом. Абсолютные координаты гарантируют, что ковш достигнет разливочной станции без опасных колебаний.
Оптические решения, такие как лазерные дальномеры, обеспечивают высокую теоретическую точность. Они прекрасно работают в чистых помещениях с контролируемой температурой. Однако они сталкиваются с критическими сбоями в стандартных условиях тяжелой промышленности. Предприятия, производящие тяжелую пыль, быстро ослепляют эти чувствительные датчики. Пар и дым рассеивают лазерные лучи, вызывая немедленную потерю сигнала. Сталелитейные заводы, бумажные фабрики и предприятия по перевалке сыпучих материалов разрушают оптическую надежность. Кроме того, интенсивные вибрации оборудования постоянно смещают лазерные цели. Вы не можете построить надежный автономный флот на основе сенсоров, которые легко заблокировать.
Традиционные штрих-коды и RFID-метки также явно неэффективны. Они страдают от сильно ограниченной скорости сканирования. Грязь быстро скрывает этикетки со штрих-кодами, установленные вдоль взлетно-посадочной полосы. Бригады технического обслуживания тратят бесчисленные часы на стирание этих кодов. Такая ручная очистка противоречит целям автономных систем. Системы RFID создают неприемлемую задержку во время высокоскоростных операций. Кран часто проходит мимо метки RFID до того, как система регистрирует считывание. Эта задержка препятствует работе высокочастотных алгоритмов предотвращения раскачивания в реальном времени.
We must introduce the Gray Bus Positioning System here. Он представляет собой идеальное решение для отслеживания в суровых условиях. It uses non-contact, inductive electromagnetic coupling. An antenna on the moving crane reads a stationary coded cable. This mechanism provides continuous, unbreakable absolute coordinates. The system maintains its exact location memory even during complete power failures. It never requires a manual reset or home-jogging sequence. It outputs spatial coordinates instantly upon power restoration.
Бесконтактное управление гарантирует отсутствие механического износа в течение десятилетий использования. Здесь нет колес, которые могли бы проскальзывать, или подшипников, требующих замены. Магнитная индукция обеспечивает полную невосприимчивость к визуальным препятствиям. Пыль, влага и густой дым никогда не мешают электромагнитному сигналу. Это обеспечивает непревзойденную надежность для непрерывных рабочих процессов в тяжелой промышленности. Система обеспечивает непрерывный поток данных, необходимый для современного программного обеспечения автоматизации.
Позиционирование технологий в тяжелой промышленности
Тип технологии | Экологическая устойчивость | Механический износ | Задержка сигнала |
|---|---|---|---|
Инкрементальные энкодеры | Высокий | Серьезный | Низкий |
Лазерный / Оптический | Низкий (не работает в пыли/паре) | Никто | Низкий |
RFID/Штрих-код | Средний (требуется очистка) | Никто | Высокий |
Серые автобусные системы | Экстремальный (иммунитет к пыли/пару) | Никто | Ультра-низкий |
Развертывание требует честной и тщательной инженерной оценки. Системы Grey Bus требуют строгой механической центровки. Вы должны обеспечить это точное выравнивание во время первоначальной установки. Чувствительный кабель проходит непосредственно по всей длине кранового пути. Подвижной антенне требуется постоянный воздушный зазор для правильного считывания кабеля. Монтажники должны тщательно измерить и установить кронштейны, чтобы сохранить этот зазор. Спешка на этом этапе установки приводит к нестабильному уровню сигнала в дальнейшем.
Модернизация устаревшей инфраструктуры представляет собой уникальные физические проблемы. Старые балки взлетно-посадочных полос часто страдают от значительной физической деформации. Десятилетия тяжелой работы физически изменяют стальные балки. Установка непрерывной абсолютной обратной связи на деформированной стали требует специальных монтажных решений. Перед заказом компонентов необходимо тщательно обследовать взлетно-посадочную полосу. Регулируемые монтажные кронштейны помогают компенсировать различия в устаревшей стали. Это гарантирует, что индуктивная антенна будет сохранять параллельную траекторию вдоль искривленных лучей.
Бесшовная интеграция системы управления остается совершенно обязательной. Вы должны подключить аппаратуру абсолютной обратной связи непосредственно к основному ПЛК. PROFINET и PROFIBUS представляют собой общие стандарты интеграции в промышленных условиях. Это соединение обеспечивает сверхбыструю связь без задержек. Система позиционирования должна передавать координаты сервоприводам привода за миллисекунды. Любая задержка в сети снижает производительность программного обеспечения, препятствующего раскачиванию сети. Работайте в тесном контакте со своими инженерами по автоматизации, чтобы настроить оптимальную частоту опроса.
Вы должны установить реалистичные ожидания по техническому обслуживанию для руководителей вашего предприятия. После ввода в эксплуатацию система позиционирования практически не требует технического обслуживания. При нормальных условиях он не требует чистки, смазки или регулировки. Тем не менее, вам следует планировать периодические физические осмотры. Технические специалисты должны проверить монтажные кронштейны на структурную целостность. Они должны проверить натяжение кабеля и осмотреть его на предмет внешних физических повреждений. Эти краткие визуальные проверки предотвращают непредвиденные сбои оборудования во время критических производственных циклов.
Условия завода сильно диктуют выбор технологии. Сначала вы должны тщательно оценить экстремальные температуры. Зоны с высокой температурой вблизи печей требуют специальной прокладки кабелей и теплозащиты. Плотность частиц сильно влияет на первоначальный выбор датчика. Если на вашем предприятии образуется металлическая пыль, задокументируйте ее серьезность. Уровень вибрации часто полностью исключает хрупкие оптические варианты. Оцените самую суровую рабочую зону, чтобы определить требуемую базовую долговечность.
Вы должны сбалансировать точность и требования к скорости объекта. Автоматический захват требует строгой точности на уровне миллиметра в конечной точке падения. Пропускная способность объекта требует чрезвычайно высоких макроскоростей при перемещении по зданию. Выбранная вами система должна поддерживать оба одновременно. Он должен отслеживать быстрые движения, не теряя сигнала. Он также должен обеспечивать микрорегулировку при замедлении подъема. Прежде чем приобретать оборудование, определите максимальную скорость движения и минимальную устойчивость к падению.
Мы настоятельно рекомендуем начать с пилотной программы с одним краном. Разверните этот пилотный проект в самой суровой зоне вашего предприятия. Запустите систему непрерывно в течение девяноста дней. Отслеживайте его производительность по сравнению с существующими дополнительными системами. Измерьте снижение количества случаев повторной калибровки и задержек, связанных с раскачиванием. Этот пилотный проект проверяет технологию в конкретных реальных условиях. Вы можете с уверенностью выполнить модернизацию всего парка техники, доказав успех на одном агрегате.
Настоящая беспилотная работа крана требует абсолютной синергии. Он представляет собой безупречную интеграцию надежного оборудования и интеллектуального программного обеспечения. Вы просто не можете достичь одного без другого. Продвинутые алгоритмы остаются совершенно бесполезными, если их физические датчики выходят из строя в суровых условиях. Методы поэтапного отслеживания относятся к ушедшей эпохе ручного вмешательства.
Инвестиции в абсолютное позиционирование защищают ваши более широкие алгоритмы автоматизации. Отказоустойчивые технологии предотвращают сбои программного обеспечения и устраняют опасные «слепые зоны». Они предоставляют критически важную информацию для каждого автоматизированного движения. Устраняя механический износ и визуальные препятствия, вы обеспечиваете непрерывную работу.
Руководителям предприятий следует немедленно проверить текущие журналы простоев кранов. Инженеры должны количественно оценить скрытые эксплуатационные издержки, связанные с ошибками относительного позиционирования. Считайте каждую минуту, потраченную на возвращение крана в исходное положение. Скорее всего, вы обнаружите значительные производственные потери. Обновите оборудование обратной связи, чтобы добиться настоящей, бесперебойной автономной эффективности уже сегодня.
A: Инкрементное позиционирование подсчитывает импульсы от начальной точки для измерения движения. Он основан на кумулятивном подсчете, который страдает от пробуксовки колес и сбрасывается при потере мощности. Абсолютное позиционирование использует фиксированные, постоянные пространственные координаты вдоль взлетно-посадочной полосы. Он мгновенно определяет точное местоположение, выдерживает перебои в подаче электроэнергии и не требует повторной калибровки вручную.
О: Он справляется с вибрациями с помощью бесконтактной индуктивной технологии. Подвижная антенна считывает неподвижный кабель через обозначенный воздушный зазор. Этот разрыв действует как буфер. Он поглощает механические удары и сильные вибрации, не теряя электромагнитный сигнал, обеспечивая бесперебойные данные координат.
О: Да, их можно успешно модернизировать. Однако старые взлетно-посадочные полосы часто имеют искривленные балки. Для этого требуются специальные регулируемые монтажные кронштейны, обеспечивающие постоянный зазор между антенной и кабелем. Перед установкой необходимо провести тщательное обследование взлетно-посадочной полосы.
О: Нет, сама система обратной связи не останавливает раскачивание. Он предоставляет точные высокочастотные данные о местоположении, необходимые для программного обеспечения защиты от раскачивания и частотно-регулируемых приводов. Программное обеспечение активно использует эти точные данные координат для регулировки скорости двигателя и упреждающего противодействия раскачиванию полезной нагрузки.


